Gemini 4 Argon leert robot cornhole uit één video
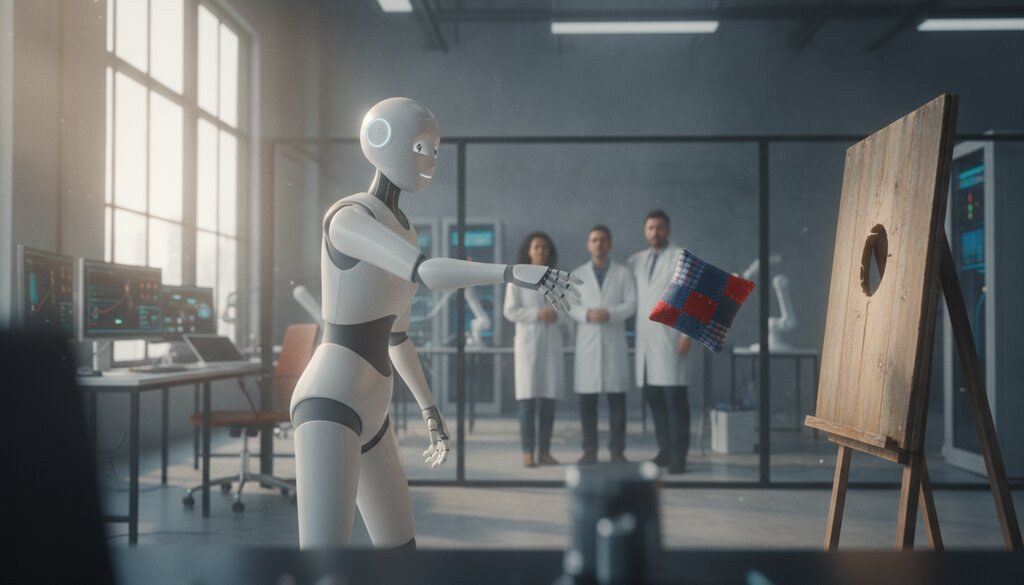
Een humanoïde robot die na het zien van één filmpje zeven keer achter elkaar raak gooit bij cornhole. Met die demo liet Google DeepMind zien wat zijn nieuwe model Gemini 4 Argon buiten het chatvenster kan. Het filmpje ging deze week rond, maar de techniek erachter is interessanter dan de worp zelf.
Van video naar simulatie naar echte robot
Google presenteerde de proef op 13 oktober, tegelijk met de brede uitrol van Gemini 4 Argon voor ontwikkelaars en bedrijven. Het model kreeg een gewone video van iemand die zakjes op een cornholebord gooit, en verder niets. Volgens Humanoid.guide bracht Argon daarna de ruimtelijke coördinaten van de omgeving in kaart, berekende het de bewegingen van alle gewrichten en schreef het zelf de simulatiecode. Daarna ging het resultaat naar de Apollo-robot van Apptronik, die in een interne test zeven worpen op rij scoorde.
Google noemt die werkwijze “Video-to-Sim-to-Real”. De simulatie draait in MuJoCo, een physics-engine die DeepMind zelf onderhoudt. Daarin test het model of een beweging in balans blijft voordat de echte robot iets doet. Volgens Google gaat het opzetten van zo’n simulatie hiermee van weken handwerk naar een paar uur.
Ook een robothond met een blikje
Cornhole was niet de enige proef. Gadget Review beschrijft hoe een Spot van Boston Dynamics, met een grijparm van zes vrijheidsgraden, een frisdrankblikje naar een pedaalemmer bracht. De robot trapte op het pedaal, controleerde met zijn polscamera of hij goed stond en liet het blikje vallen. Argon had de prullenbak eerst nagebouwd in MuJoCo om te checken of Spot op drie poten kon blijven staan. Boston Dynamics zit overigens zelf in een overgangsfase: het bedrijf haalde onlangs Amazon-topman Rohit Prasad binnen als CEO.
Google meldt verder een score van 87 procent op ERQA, een benchmark voor ruimtelijk redeneren in 3D-omgevingen. In één fysieke test steeg het slagingspercentage van 56 naar 75 procent en daalde de uitvoertijd van 35 naar 24 seconden.
Waar de kanttekeningen zitten
Alle cijfers komen van Google zelf. Crypto Briefing wijst erop dat het om één interne demonstratie gaat zonder onafhankelijke controle. Gadget Review mist een steekproefgrootte bij de sprong van 56 naar 75 procent. Zeven raak gegooide zakjes zeggen weinig over andere afstanden, ander licht of een duw tegen de robot. ERQA meet bovendien redeneren over fysieke situaties, geen behendigheid of veiligheid.
De robotica-stack zelf is ook niet openbaar. Ontwikkelaars kunnen Argon gebruiken via de betaalde Gemini API en Google AI Studio, maar de robotinterfaces en simulatiebestanden houdt Google binnen.
Wat betekent dit
Trainingsdata is het grote knelpunt in robotica. Wie een robot een nieuwe handeling wil leren, bouwt nu vaak wekenlang een digitale omgeving na of verzamelt duizenden demonstraties. Als een taalmodel die simulatie uit een gewone video kan afleiden, wordt het veel goedkoper om nieuwe taken te proberen. Dat past bij de lijn die DeepMind eerder inzette met Gemini Robotics 2, en bij het geld dat er nu naartoe stroomt: robotica en physical AI haalden dit jaar al 48 miljard dollar op.
Tegelijk is een cornholebord een overzichtelijke opdracht. De echte test komt pas als dit soort pijplijnen werkt in een rommelige keuken of een magazijn, zoals bij de robot die met GPT-6 Astra een onbekende keuken opruimt. Tot er onafhankelijke resultaten zijn, is dit vooral een sterke demo van Google zelf.